


Prototipe Rover OIF UMSU: Pengembangan Teknologi Robotik untuk Observasi dan Eksplorasi Astronomi
1. Deskripsi Umum
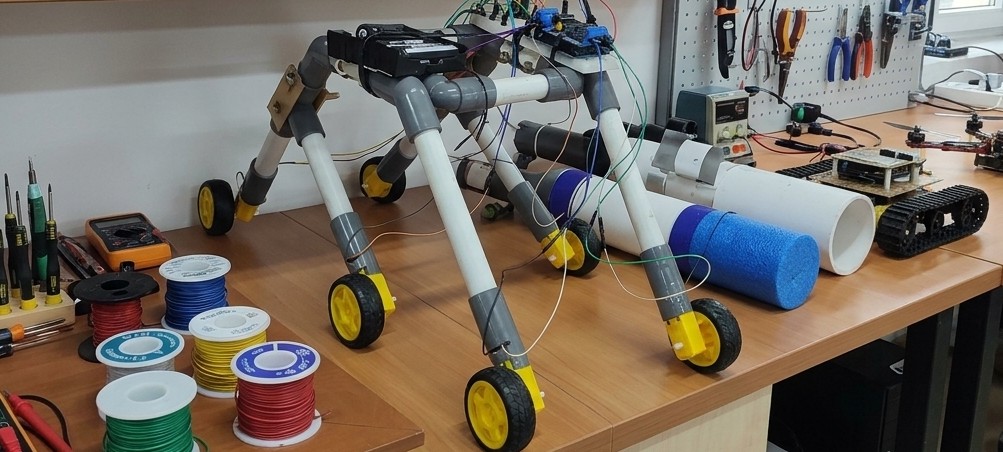
Prototipe Rover OIF UMSU merupakan salah satu bentuk inovasi pengembangan teknologi instrumentasi yang dilakukan oleh Observatorium Ilmu Falak Universitas Muhammadiyah Sumatera Utara (OIF UMSU). Instrumen ini dikembangkan dalam bentuk kendaraan robotik bergerak (mobile robotic vehicle) yang dirancang untuk menjelajahi lingkungan dengan memanfaatkan sistem penggerak roda, rangka mekanis, serta perangkat elektronik sebagai pusat kendali dan pengoperasiannya.
Pengembangan rover ini merupakan bagian dari upaya OIF UMSU dalam memperluas kegiatan penelitian dan inovasi, tidak hanya terbatas pada pengamatan benda-benda langit, tetapi juga mencakup pengembangan teknologi pendukung observasi astronomi dan sains antariksa. Melalui pendekatan multidisiplin, pengembangan instrumen ini mengintegrasikan bidang mekanika, elektronika, pemrograman, sistem kendali, dan instrumentasi sains.
Secara fisik, prototipe ini memiliki konstruksi rangka berbahan pipa PVC yang dirangkai menggunakan sambungan mekanis. Struktur tersebut menopang sejumlah roda penggerak, komponen elektronik, sumber daya listrik, serta sistem perkabelan. Konfigurasi ini dirancang sebagai platform eksperimental yang memungkinkan penambahan berbagai perangkat dan sensor sesuai dengan kebutuhan pengembangan selanjutnya.
Sebagai sebuah prototipe, Rover OIF UMSU masih berada dalam tahap pengembangan dan penyempurnaan. Pengujian dan pengembangan secara bertahap diharapkan dapat meningkatkan kemampuan mobilitas, stabilitas, sistem kendali, serta integrasi berbagai instrumen pendukung.
2. Identifikasi Komponen dan Perangkat
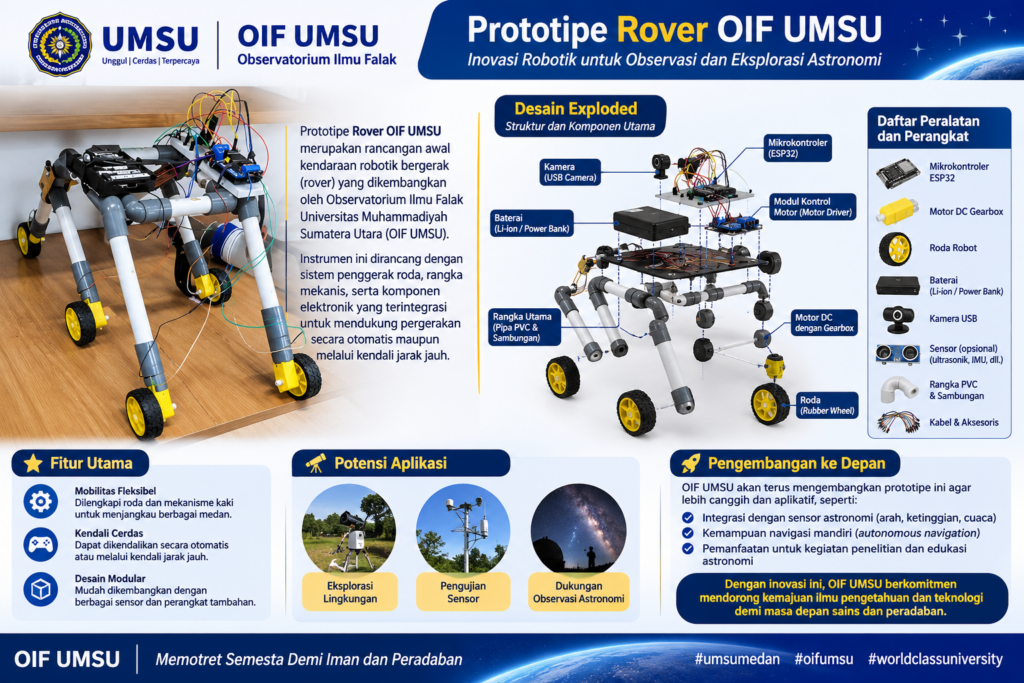
Berdasarkan dokumentasi visual prototipe, berikut merupakan komponen yang dapat diidentifikasi atau diperkirakan digunakan dalam konstruksi rover.
| Komponen | Identifikasi dan fungsi |
|---|---|
| Rangka pipa PVC | Struktur utama kendaraan yang menopang seluruh komponen rover. |
| Sambungan PVC (fitting) | Menghubungkan bagian rangka, seperti sambungan siku, T, dan konektor lainnya. |
| Roda karet | Menjadi sistem mobilitas rover untuk bergerak di atas permukaan. |
| Motor DC gearbox | Diduga digunakan sebagai penggerak roda, dengan gearbox untuk menghasilkan torsi yang sesuai. |
| Papan mikrokontroler | Papan elektronik yang berfungsi sebagai pusat pemrosesan perintah dan pengendalian sistem. |
| Modul driver motor | Komponen penghubung antara mikrokontroler dan motor untuk mengatur arah maupun kecepatan putaran. |
| Baterai atau sumber daya | Menyediakan energi listrik bagi sistem elektronik dan penggerak rover. |
| Kabel jumper dan konektor | Menghubungkan mikrokontroler, modul elektronik, motor, dan komponen lainnya. |
| Modul elektronik tambahan | Berpotensi mencakup sensor dan perangkat pendukung untuk pengembangan fungsi rover. |
Catatan identifikasi: jenis dan tipe pasti mikrokontroler, driver motor, baterai, sensor, serta jumlah motor belum dapat dipastikan hanya dari foto. Identifikasi di atas merupakan pembacaan visual, bukan verifikasi spesifikasi perangkat.
3. Sistem Mekanis dan Konstruksi
Salah satu karakteristik utama Rover OIF UMSU adalah penggunaan rangka berbahan pipa PVC. Material ini dipilih sebagai konstruksi prototipe karena relatif ringan, mudah diperoleh, mudah dipotong dan dirangkai, serta memungkinkan perubahan desain selama proses eksperimen.
Rangka dirancang untuk menopang bagian elektronik sekaligus menyediakan ruang bagi pemasangan sistem penggerak. Penggunaan berbagai sambungan PVC memungkinkan konfigurasi rangka dikembangkan kembali sesuai kebutuhan, baik dari sisi dimensi, posisi komponen, maupun distribusi beban.
Pada bagian bawah, roda berfungsi sebagai komponen utama mobilitas. Roda tersebut diintegrasikan dengan sistem penggerak bermotor yang memungkinkan kendaraan bergerak sesuai instruksi kendali. Penggunaan motor DC yang dilengkapi gearbox dapat memberikan torsi yang dibutuhkan untuk menggerakkan rover, khususnya ketika membawa beban perangkat elektronik tambahan.
4. Sistem Elektronik dan Kendali
Sistem elektronik merupakan bagian penting dalam pengoperasian Rover OIF UMSU. Komponen mikrokontroler berperan sebagai pusat kendali yang memproses instruksi dan mengatur kerja perangkat lainnya. Melalui integrasi dengan modul pengendali motor, mikrokontroler dapat mengatur arah pergerakan dan kecepatan kendaraan.
Sumber daya listrik disediakan melalui perangkat baterai yang terhubung dengan sistem elektronik dan motor. Sementara itu, kabel dan konektor menghubungkan setiap komponen agar dapat bekerja sebagai satu kesatuan sistem.
Dalam pengembangan selanjutnya, sistem kendali dapat diperluas melalui integrasi komunikasi nirkabel, seperti Wi-Fi atau Bluetooth, sehingga rover dapat dioperasikan dari jarak jauh. Selain itu, pemrograman mikrokontroler dapat dikembangkan untuk mendukung pergerakan otomatis berdasarkan instruksi tertentu maupun masukan dari sensor.
5. Potensi Pengembangan dan Pemanfaatan
Meskipun masih berupa prototipe awal, Rover OIF UMSU memiliki peluang untuk dikembangkan menjadi platform robotik yang mendukung berbagai kegiatan penelitian dan pendidikan.
Beberapa potensi pengembangannya meliputi:
a. Eksplorasi lingkungan
Rover dapat dikembangkan untuk menjelajahi area pengamatan, khususnya lokasi yang memiliki kondisi medan tertentu. Penambahan kamera dan sensor lingkungan memungkinkan pengumpulan data visual maupun kondisi lingkungan secara langsung.
b. Integrasi sensor astronomi dan lingkungan
Platform rover dapat dilengkapi sensor untuk mengukur parameter lingkungan, seperti suhu, kelembapan, tekanan udara, dan intensitas cahaya. Pengembangan lebih lanjut dapat mencakup sensor orientasi, kompas digital, GPS, serta perangkat pemantauan kondisi atmosfer.
c. Platform pengujian instrumentasi
Rover dapat dimanfaatkan sebagai platform eksperimen untuk menguji integrasi perangkat elektronik, sistem kendali, kamera, dan sensor. Hal ini membuka peluang bagi tim peneliti maupun mahasiswa untuk mengembangkan berbagai instrumen berbasis robotika.
d. Pendidikan dan pembelajaran astronomi
Pengembangan rover juga dapat menjadi media pembelajaran interdisipliner yang menghubungkan astronomi dengan mekanika, elektronika, pemrograman, dan teknologi robotika. Dengan demikian, mahasiswa dapat terlibat langsung dalam proses perancangan, perakitan, pemrograman, hingga pengujian instrumen.
e. Pengembangan sistem navigasi otomatis
Dalam tahap pengembangan berikutnya, rover dapat diarahkan untuk memiliki kemampuan navigasi mandiri (autonomous navigation) melalui integrasi GPS, sensor jarak, kamera, dan algoritma pengolahan data.
6. Arah Pengembangan Selanjutnya
Pengembangan Rover OIF UMSU tidak berhenti pada pembuatan konstruksi mekanis dan integrasi komponen elektronik. Beberapa aspek yang dapat menjadi fokus penyempurnaan meliputi peningkatan kekuatan dan stabilitas rangka, optimalisasi sistem penggerak, pengelolaan sumber daya listrik, serta pengembangan perangkat lunak kendali.
Selain itu, penambahan sistem kamera, sensor ultrasonik, sensor orientasi, dan perangkat navigasi dapat menjadi langkah penting untuk meningkatkan kemampuan rover dalam mengenali lingkungan sekitarnya.
Ke depannya, pengembangan ini diharapkan menghasilkan sebuah platform robotik yang lebih adaptif, modular, dan dapat digunakan dalam berbagai kegiatan eksperimen serta penelitian. Kolaborasi antara tim peneliti OIF UMSU dan mahasiswa dari berbagai bidang keilmuan juga menjadi bagian penting untuk mendorong keberlanjutan inovasi ini.
7. Visualisasi Desain Exploded Rover OIF UMSU
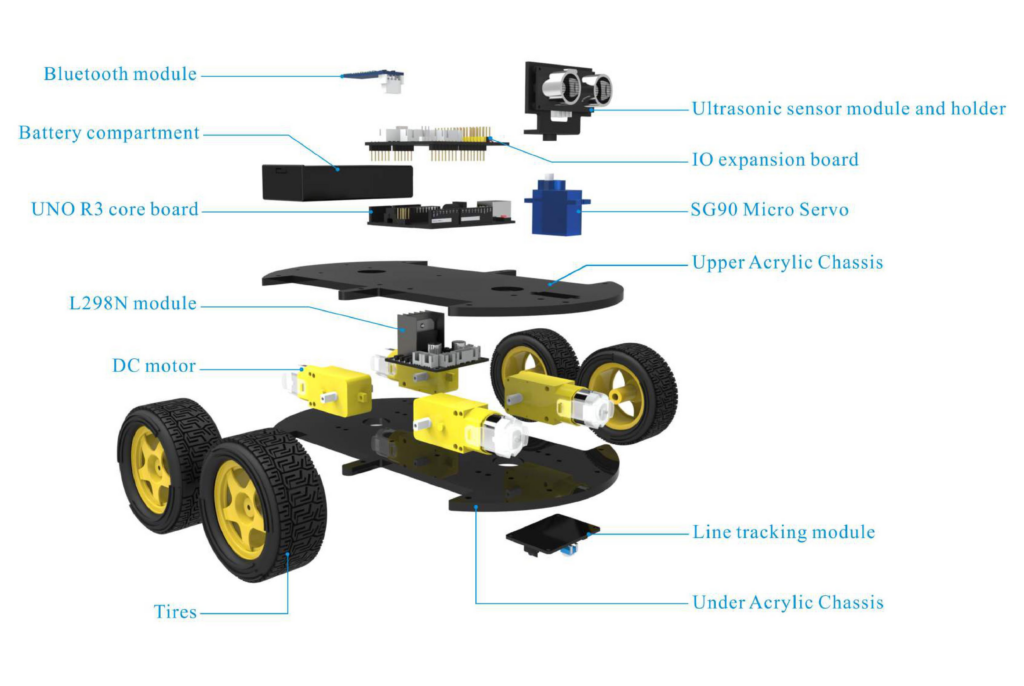
Desain exploded view merupakan visualisasi yang memperlihatkan susunan komponen rover secara terpisah berdasarkan kelompok fungsinya. Visualisasi ini dapat membantu menjelaskan hubungan antara rangka mekanis, sistem penggerak, sumber daya listrik, dan perangkat kendali.
Untuk dokumentasi website OIF UMSU, gambar exploded design yang telah dibuat dapat digunakan sebagai ilustrasi konseptual. Perlu diperhatikan bahwa beberapa komponen pada ilustrasi, seperti ESP32, kamera USB, dan sensor ultrasonik, merupakan contoh perangkat yang diusulkan untuk pengembangan, bukan komponen yang sudah terkonfirmasi pada prototipe dalam foto.
8. Penutup
Pengembangan Prototipe Rover OIF UMSU merupakan salah satu langkah eksploratif dalam membangun budaya inovasi dan penelitian teknologi di lingkungan observatorium. Inisiatif ini menunjukkan bahwa pengembangan astronomi modern dapat melibatkan berbagai disiplin ilmu, termasuk robotika, elektronika, mekanika, dan komputasi.
Melalui pengembangan instrumen ini, OIF UMSU berkomitmen untuk terus menghasilkan inovasi yang tidak hanya mendukung kegiatan observasi astronomi, tetapi juga membuka ruang eksperimen dan pembelajaran teknologi bagi mahasiswa serta masyarakat.
OIF UMSU – Memotret Semesta Demi Iman dan Peradaban.


